Lupo, quasi 24mila euro (una tantum) agli allevatori per [...]

"Il lupo preoccupa, ma niente allarmismi: la situazione [...]

Droni e robot senza pilota che "comunicano" tra di loro [...]

La mucca supera il confine, il collare suona e poi dà [...]

"Animali come il lupo da noi sono ancora specie [...]

"Cani robot per proteggere il gregge dai lupi? Pura [...]

Lupi, per gli allevatori che impiegano i cani da [...]

Lupi, il modello del Parco dimostra che la convivenza è [...]

Neva e il "suo" radiocollare: ecco come si segue una [...]

Guerra ai cinghiali, in Trentino si potrà usare anche [...]
Arriva il cane-robot contro i lupi, l’arma hi-tech allo studio dall’Università: obiettivo proteggere gli animali al pascolo. Ecco come funzionerà il progetto
A darne notizia le scorse ore un team dell’Università di Padova coordinato dai professori Nicola Trivellin, Alessandro Pozzebon e Michele Scotton, in collaborazione con Regione Veneto e VenetoAgricoltura. Il progetto di ricerca è volto a sviluppare sistemi di dissuasione che uniscano tecnologie già consolidate con soluzioni innovative
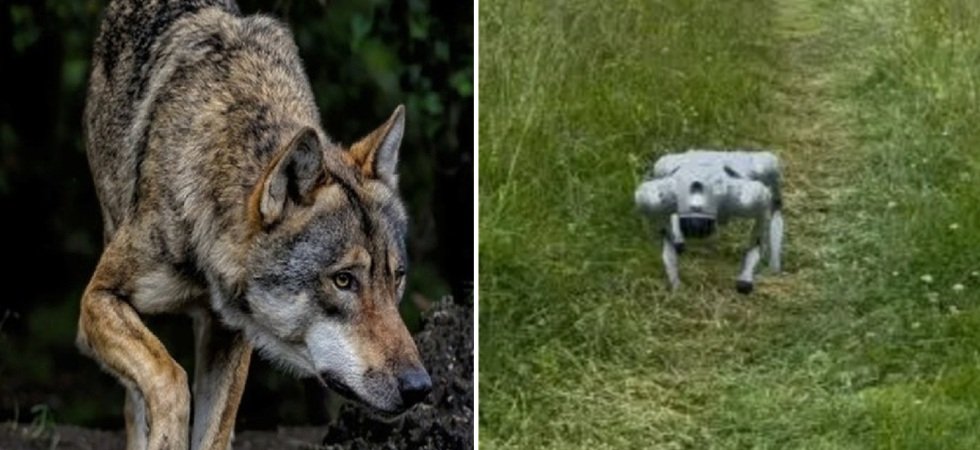

PADOVA. Un cane-robot per tenere lontani i lupi dagli animali al pascolo. Potrebbe sembrare fantascienza, ma è una delle soluzioni che già stanno studiando alcuni ricercatori dell’Università di Padova. L'obiettivo è quello di affrontare una delle sfide più delicate delle aree montane: la convivenza tra grandi predatori e attività zootecniche.
Negli ultimi decenni la popolazione del lupo è tornata a crescere in modo significativo in molte zone alpine e prealpine e questo ha portato a riscoprire un aumento dei conflitti con le attività umane. I deterrenti tradizionali, come le recinzioni elettrificate o i dissuasori acustici, riducono inizialmente gli attacchi ma spesso accade che il lupo si abitua, fino a diventare quasi indifferente alla loro presenza.
Il team dell’Università di Padova coordinato dai professori Nicola Trivellin, Alessandro Pozzebon e Michele Scotton, in collaborazione con Regione Veneto e VenetoAgricoltura, sta lavorando su un progetto di ricerca volto a sviluppare sistemi di dissuasione che uniscano tecnologie già consolidate con soluzioni innovative, con l’obiettivo di generare stimoli efficaci e di renderli meno afflitti da assuefazione.
A spiegare il lavoro è il professor Nicola Trivellin, del Dipartimento di Ingegneria industriale dell’Università di Padova. “Lo scopo della nostra attività di ricerca è individuare quali soluzioni non letali siano più efficaci per allontanare il lupo dalle zone di pascolo. La prima fase del progetto prevede infatti l’analisi della risposta del lupo ad una serie di stimoli di tipo differente, ad esempio ottici e acustici, variati nel tempo e nelle loro caratteristiche. Al tempo stesso è necessario sviluppare dei sistemi di sensori che siano in grado di rilevare la presenza del lupo nell’ambiente alpino, in modo efficace, ma al tempo stesso con costo contenuto e in grado di operare con ridotto consumo energetico”.
Attualmente il progetto è nella fase di test della risposta della fauna e di sviluppo di prototipi. Da novembre 2025 infatti un primo prototipo, chiamato Remo, è installato nel parco faunistico AnimaNatura di Semproniano (GR). Qui è possibile osservare la reazione dei lupi ai diversi stimoli in condizioni reali ma controllate, senza alcun rischio per gli animali.
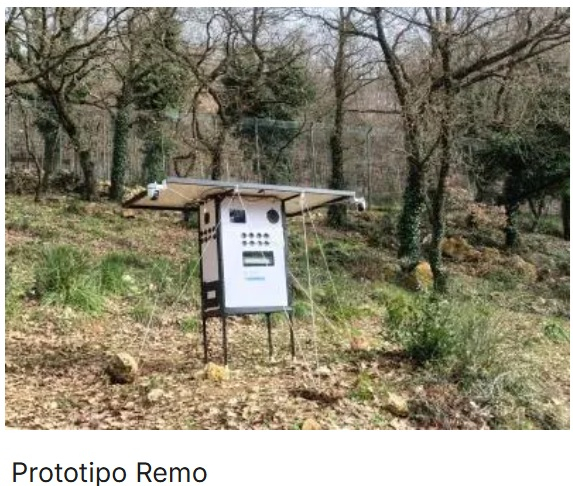
“I test svolti finora hanno dato indicazioni preliminari incoraggianti. Gli ultrasuoni hanno mostrato una buona capacità di provocare una risposta di allontanamento. Le luci stroboscopiche hanno evidenziato reazioni diverse a seconda della frequenza di lampeggio e del colore utilizzati” ha spiegato l'Universiotà sottolinenado come questi dati siano fondamentali per i ricercatori per capire quali combinazioni di stimoli siano più efficaci e come variarle nel tempo.
“L’esperienza raccolta con Remo ci è servita per progettare un secondo prototipo, Romolo, più maturo ed affidabile, con cui a fine settembre scorso è stata avviata una nuova campagna di test presso il Parco Faunistico del Amiata in Toscana – continua Trivellin -. Una volta individuate le soluzioni più efficaci, prevediamo di sviluppare dei prototipi di sistema autonomo, capace di rilevare la presenza del lupo e attivare i propri dissuasori, così da allontanare il predatore dall’area di pascolo e al tempo stesso comunicare la presenza ad un sistema di monitoraggio controllabile da remoto. L’idea di progetto è quindi quella di installare una rete di prototipi lungo il perimetro da proteggere”.
I dissuasori sono alimentati da una batteria ricaricata con un pannello fotovoltaico, che garantisce una lunga autonomia anche nelle zone più isolate. Il progetto punta a sviluppare dissuasori che entrino in funzione solo quando un lupo si avvicina alla zona da proteggere, è quindi fondamentale per i ricercatori lo sviluppo di un sistema che sia in grado di operare in modo continuo, ma anche a basso consumo energetico grazie anche all’utilizzo di intelligenza artificiale per l’effettiva verifica della potenziale presenza del predatore. L’obiettivo è quindi quello di evitare falsi positivi, causati da altri animali sia selvatici che domestici, e limitare le azioni di deterrenza non necessarie.
In una fase successiva, il progetto prevede di integrare il sistema di deterrenza con un sistema mobile, una sorta di cane-robot, in grado di spostarsi sul terreno accidentato per meglio direzionare l’azione di deterrenza una volta che il lupo sia stato identificato. Il robot potrà così trasportare le tecnologie di deterrenza, spostandole nelle zone di maggiore impatto e potenzialmente integrare sistemi di sensori per pattugliare l’area di pascolo. Il robot dovrà essere in grado di muoversi in modo autonomo e di intervenire su chiamata dei nodi perimetrali in caso di necessità.